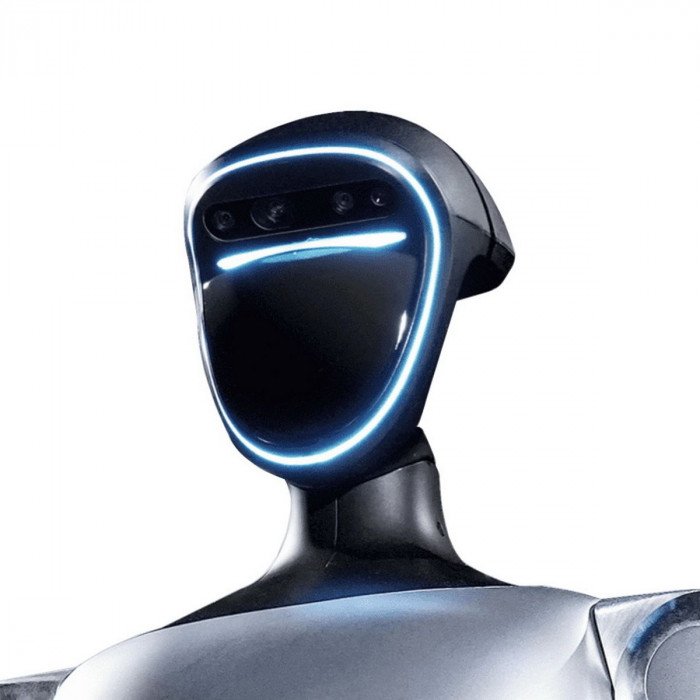
3D камеры
Камера глубины
Беспроводные интерфейсы
WiFi 6, Bluetooth 5.2
Варианты передвижения
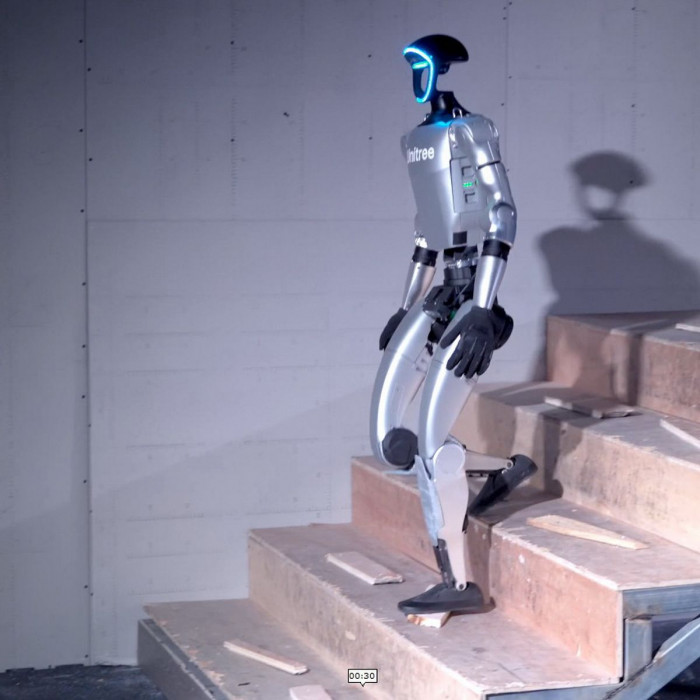
Вперед, назад, вбок, повороты, прыжки, бег, поднятие после падения
Вес, кг
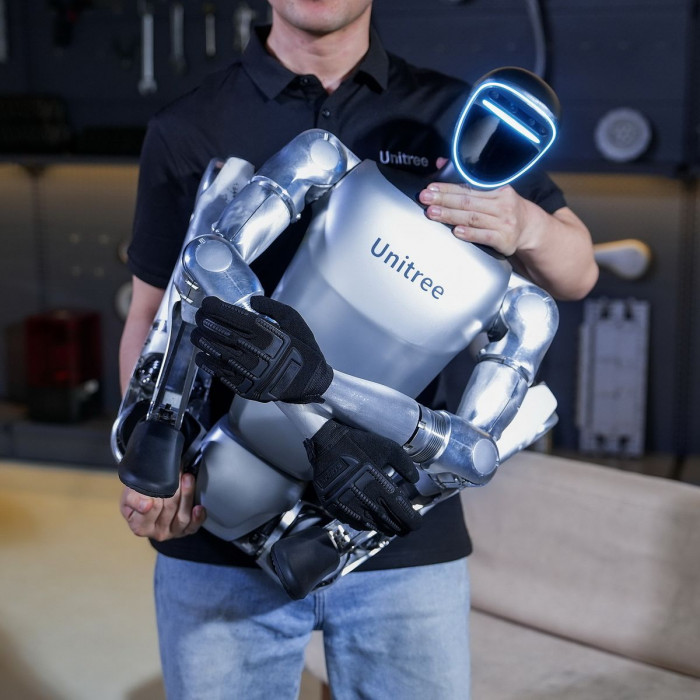
37
Время работы на одном заряде, мин
120
Глубина, мм
200
Дополнительная поддержка
Не требуется
Емкость аккумулятора
9000
Количество движителей
2
Количество степеней свободы
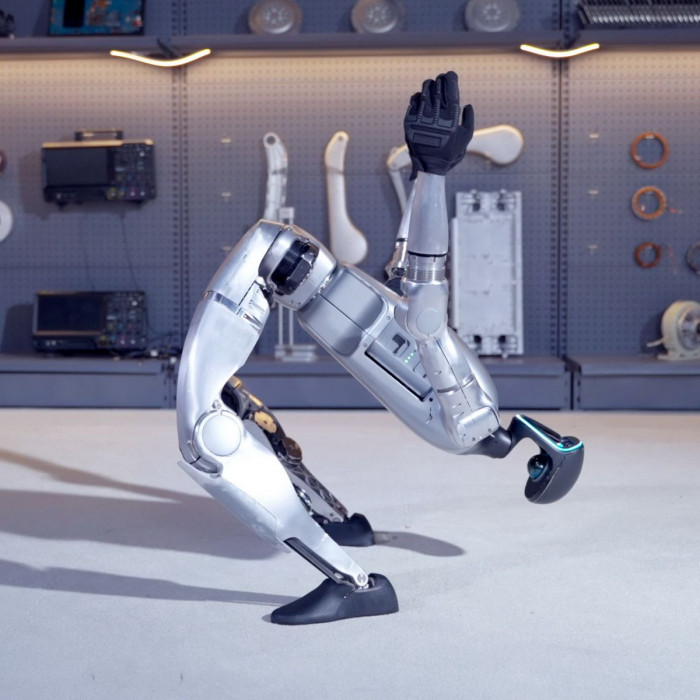
43
Лазерные дальномеры
3D Lidar
Максимальная скорость
2 м/сек
Назначение
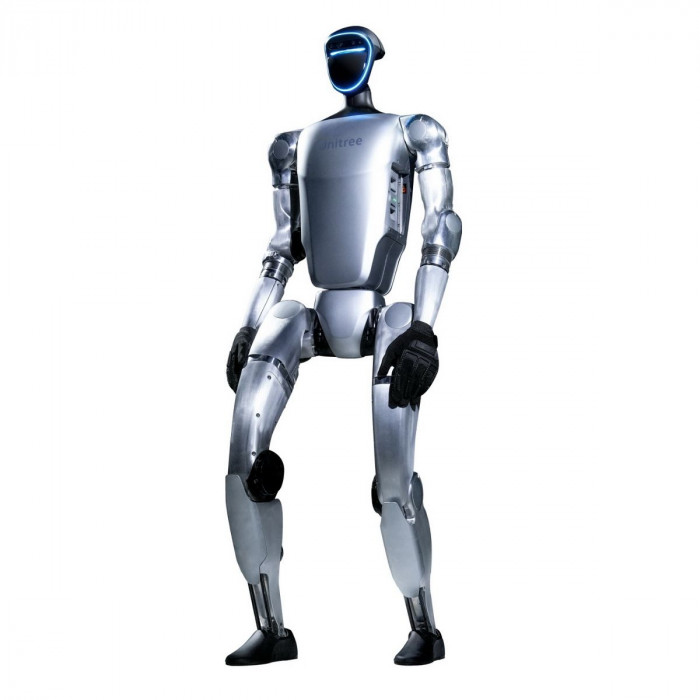
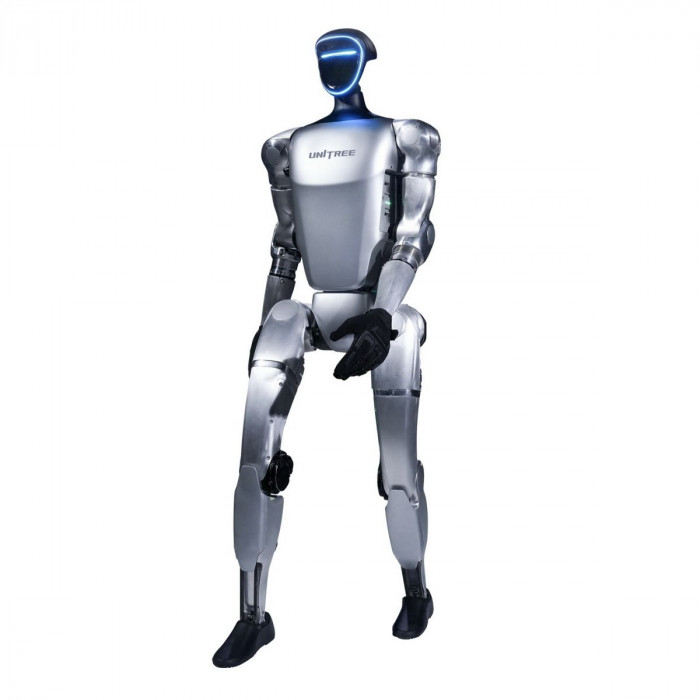
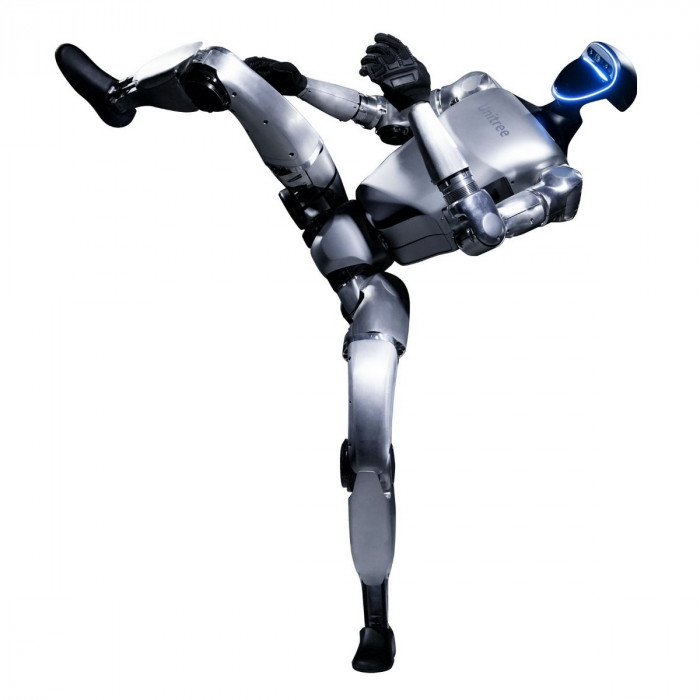
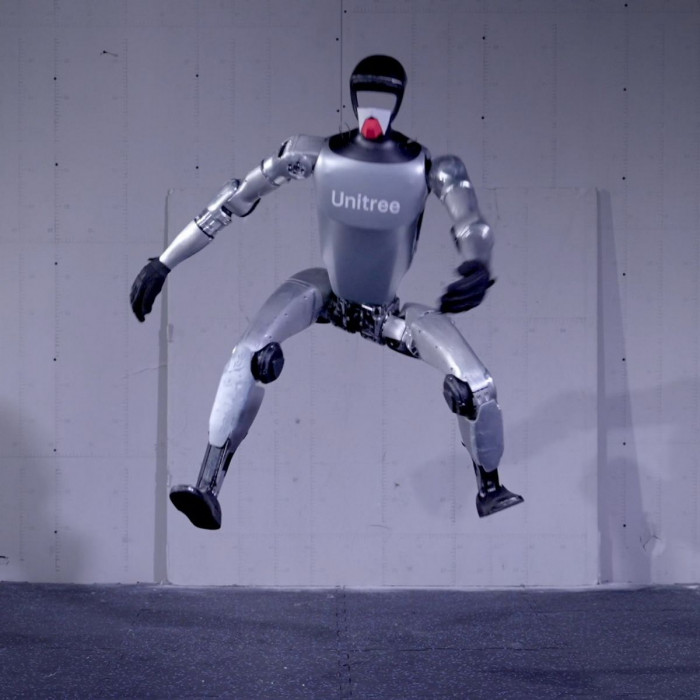
Программно-аппаратный комплекс для разработок
Особенности степеней свободы
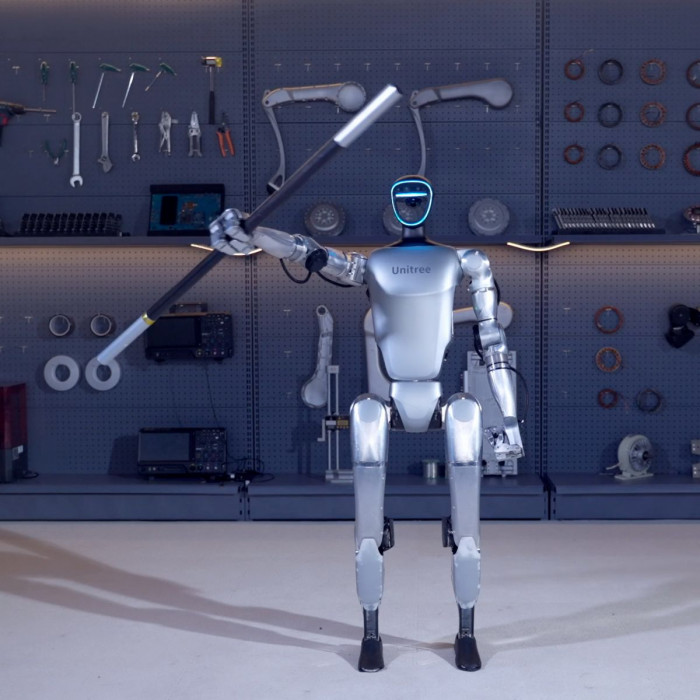
Степени свободы: "ноги" - 6 (каждая), "руки" - 5 (каждая) + 7 (каждая из 2 кистей) , "торс" - 1 + 2
Проводные интерфейсы
3x USB3.0 Type-C Host 5VDC/1.5A, 1x USB3.2 Type-C Host/DP1.4, 2x RJ45 1Gbps
Процессоры
8-ядерный. Опционально - NVIDIA Jetson Orin
Тип движителя
Опоры
Требование к нагрузке
Макс.нагрузка на руку - 3кг
Управление
ручное (контроллер)
Установленное оборудование
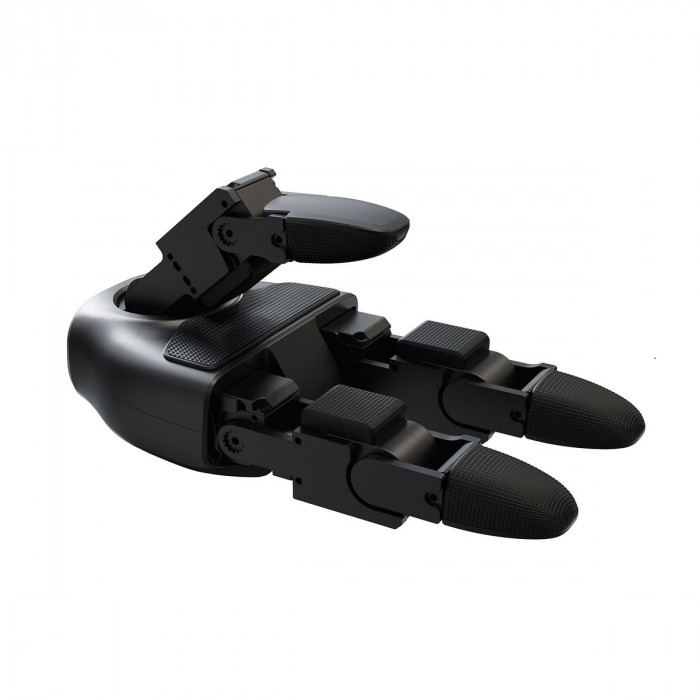
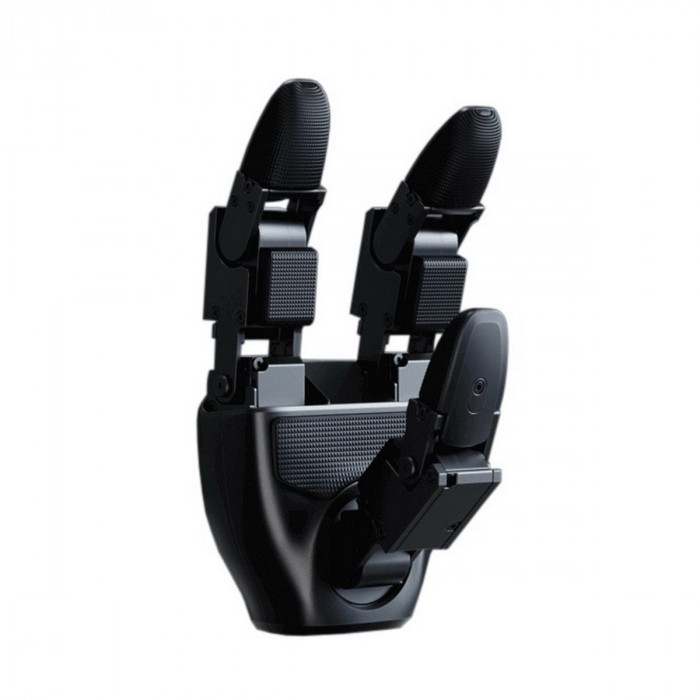
3D Lidar Livox-MID360, камера глубины Intel RealSense D435, два дополнительных мотора на торс, кисти Dex3-1 на две руки с девятью сенсорами усилия каждая
Цвет
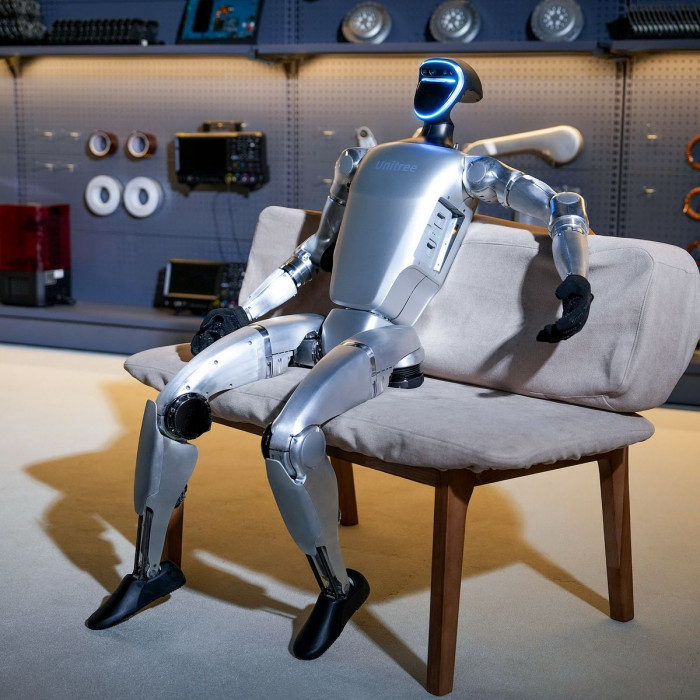
Серебристый
Электропитание
54VDC/5A
Прочие характеристики
Особенности
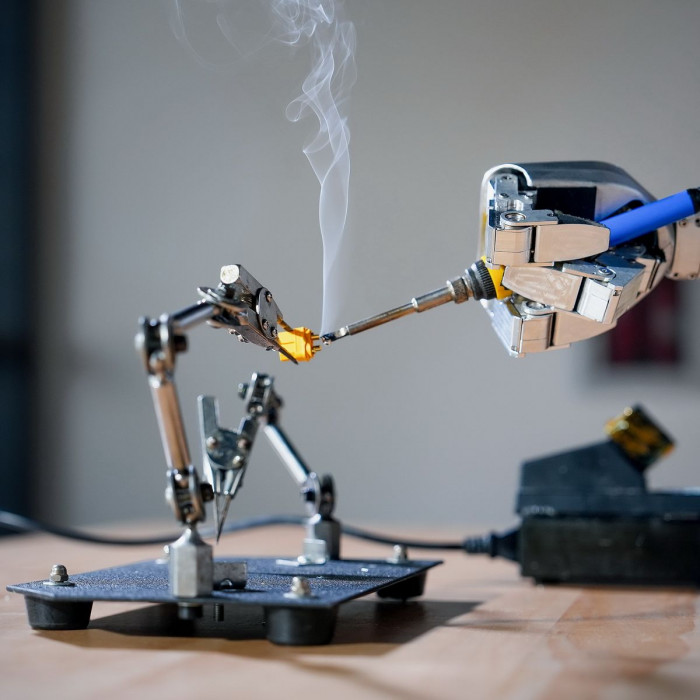
Возможность разработки. Макс.крутящий момент в коленном суставе - 120N.m. Движение суставов: пояс - ±155град., колено - 0~165град., тазобедр.сустав. - P±154град., R-30~+170град., Y±158град.. Длина ноги - 0,6м, руки - 0,45м. Захваты-"кисти рук" с сенсорами усилия с диапазоном 10~2500г. Отсутствие внешних кабелей.
Вид поставки
RTL
Ширина, мм
450
Высота, мм
1270
Комплект поставки
Робот, комплект документации, зарядное устройство, захваты-"кисти рук" - 2шт (опционально), кабель USB type-C – 1 шт, внешний кабель – 2 шт, аккумулятор (опционально), рама для настройки и калибровки - 1 шт
Гарантия, мес
12